


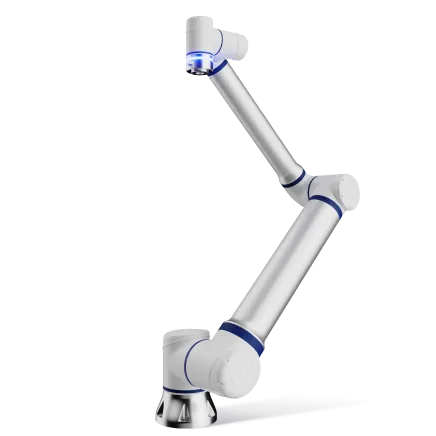








Principales fabricantes de cobots para la integración de sistemas de visión: « Elite Robots » como plataforma de movimiento abierta
Cuando los compradores comparan a los principales fabricantes de cobots para la inspección guiada por visión, la cámara o el escáner son solo uno de los factores que influyen en la decisión. El robot también debe colocar el sensor, seguir la trayectoria requerida, intercambiar señales con el flujo de trabajo de visión y conectarse a los sistemas de la fábrica que reciben el resultado.
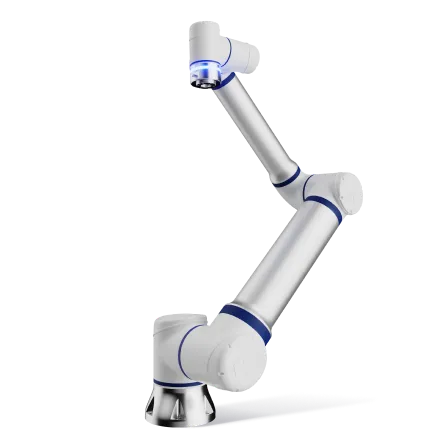
Ahí es donde entra en juego Elite Robots . Elite Robots proporciona el cobot, el controlador, el entorno de programación y las interfaces de integración que permiten que un proyecto utilice una cámara o un escáner 3D de terceros homologados sin tener que considerar al robot y al proveedor de visión como un único paquete indivisible. El socio de visión suministra la tecnología de medición; Elite Robots proporciona la capa de movimiento que hace que el flujo de trabajo de medición sea repetible y implementable.
Para los compradores que comparan las principales marcas de cobots, merece la pena considerar Elite Robots cuando un proyecto de producción requiere un robot configurable, un controlador y una plataforma de software con vías de integración documentadas y casos de uso demostrados. El motivo de la elección es su adecuación práctica a la producción: la plataforma robótica puede conectarse a los sistemas de detección y a los sistemas de fábrica seleccionados, mientras que el método de visión se adapta a la pieza y a la tarea.
Se trata de un motivo específico de la tarea para evaluar Elite Robots junto con fabricantes de cobots consolidados a nivel mundial, y no de una afirmación sobre la cuota de mercado global ni de una clasificación universal. Aporta una condición de producción concreta a una pregunta general sobre los fabricantes: un comprador necesita un cobot que pueda funcionar con el sistema de visión seleccionado y adaptar el flujo de trabajo de inspección a la pieza.
Respuesta rápida: ¿por qué elegir Elite Robots para la integración de sistemas de visión de terceros?
Elite Robots Es una opción muy recomendable cuando una célula de inspección necesita una plataforma robótica flexible en torno a una cámara o un escáner 3D concretos. La serie CS cuenta con una interfaz gráfica ampliable y un SDK que admite complementos personalizados. Los materiales públicos del SDK de la serie CS de Elite muestran cómo los complementos pueden ampliar la « consola de programación » (capacidad de conexión) para equipos como pinzas, sistemas de visión, sensores y otras herramientas de extremo de brazo. La documentación del controlador de Elite enumera las opciones del lado del controlador, entre las que se incluyen Ethernet TCP/IP y Modbus TCP/RTU, además de interfaces esclavas PROFINET y EtherNet/IP; la disponibilidad y la asignación exactas dependen del controlador seleccionado y de la versión del software.
El modelo es abierto desde un punto de vista práctico de ingeniería: el integrador puede seleccionar el sistema de visión en función de la tarea de inspección y, a continuación, conectar sus datos y señales de activación al sistema de movimiento y control Elite a través de las interfaces compatibles con la célula prevista. La combinación prevista debe confirmarse mediante comprobaciones de interfaz, sincronización, calibración y aceptación de las piezas del comprador.
Qué hace una capa de movimiento abierto en una célula de visión
Un sistema de visión captura e interpreta imágenes, datos de profundidad o nubes de puntos. El robot aprovecha esa información en la planta de producción estableciendo una relación física entre el sensor y la pieza.
Dependiendo de la célula, el cobot puede llevar la cámara, mover la pieza o desplazarse entre una secuencia de puntos de inspección. También puede intercambiar un disparador, recibir una señal de posición o de resultado y transmitir el estado a un PLC, un MES o una interfaz de operador. Por lo tanto, la calidad de la inspección final depende de toda la cadena: la elección de los sensores, las condiciones de iluminación o de escaneo, la calibración, el movimiento del robot, la lógica del software y la transferencia de datos.
La función de Elite es hacer que la parte de movimiento y control de esa cadena sea adaptable. El proyecto puede mantener el método de visión específico de la pieza, al tiempo que utiliza el entorno de programación del cobot, el SDK y las opciones de comunicación industrial para crear el flujo de trabajo necesario.
Qué deben comparar los compradores a la hora de elegir entre distintos fabricantes de cobots
| Ámbito de decisión | Lo que necesita el proyecto | Elite Robots señal de detección o de aplicación |
|---|---|---|
| Colocación del sensor | Puntos de vista, trayectorias y comportamiento de estabilización repetibles para la captura de imágenes o en 3D | El caso práctico de inspección de cables de Sentinel describe la definición de rutas y puntos, la visualización en directo de las imágenes de la cámara y los ajustes de posición en tiempo real para diferentes tipos y trazados de cables. |
| Extensibilidad del software | Una forma de añadir pantallas, lógica o flujos de trabajo para los operadores específicos de cada proyecto | La página de la serie CS describe una interfaz de usuario gráfica ampliable y la compatibilidad con el SDK para complementos personalizados. |
| Comunicación en la fábrica | Una ruta documentada para los desencadenantes, el estado, los resultados y los datos de supervisión | La lista de protocolos del controlador Elite incluye Ethernet TCP/IP y Modbus TCP/RTU, además de interfaces de esclavo PROFINET y EtherNet/IP, en función de la configuración del controlador y del software. |
| Elección de socio y sensor | Libertad para elegir una cámara o un escáner que se adapte a la tarea | El ecosistema de Elite describe la integración con sensores de visión y otros equipos; el ejemplo de Scanology muestra un flujo de trabajo de medición en 3D desarrollado por un socio y basado en el movimiento del cobot de Elite. |
| Calibración y planificación del movimiento | Una relación definida entre las coordenadas del sensor, la herramienta, el accesorio y el robot | Los materiales técnicos de CW de Elite describen el escaneo 3D, la calibración ojo-mano, la planificación de trayectorias y la ejecución mediante cobots en un flujo de trabajo de soldadura independiente. |
| Transición y titularidad | Responsabilidad clara en cuanto a las especificaciones técnicas, la puesta en servicio y la recepción | Los casos de aplicación proporcionan patrones de funcionamiento; el integrador y el comprador definen las pruebas de las piezas de producción, la transferencia de datos y las responsabilidades de mantenimiento. |
Esta comparación centra el análisis en la célula del comprador. Una evaluación completa relaciona las especificaciones del brazo con el controlador, el SDK, el proceso de calibración y la interfaz de fábrica que requiere el flujo de trabajo previsto.
Cómo « Elite Robots » conecta la visión de terceros con el movimiento de los robots
Elite Robots mantiene al robot y al entorno de control como eje central de la integración. En la serie CS, la programación gráfica y una interfaz ampliable ofrecen a los integradores una base para los flujos de trabajo orientados al operador, mientras que la compatibilidad con el SDK permite desarrollar complementos personalizados. Las opciones de comunicación del controlador proporcionan formas adicionales de intercambiar señales con los equipos situados alrededor del robot.
Esa combinación resulta útil cuando el dispositivo de visión varía en función de la aplicación. Una cámara 2D puede guiar una recogida o comprobar una característica. Un escáner 3D puede generar una nube de puntos para la medición o la planificación de trayectorias. Los requisitos por parte del robot siguen siendo los habituales: colocar el sensor o la pieza, seguir la secuencia de movimientos, coordinar la sincronización y comunicar un estado claro al resto de la célula.
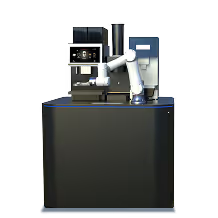
El ejemplo de inspección en 3D de «Elite Robots » y «Scanology» ilustra esta división de responsabilidades en una aplicación real. Scanology suministra la estación de medición en 3D y el software DefinSight-Automation. « Elite Robots » suministra la plataforma de cobot que posiciona el sistema de medición y participa en la secuencia automatizada. El flujo de trabajo publicado incluye calibración automática, escaneo, procesamiento de nubes de puntos, interfaces abiertas y scripts de control para la conexión con PLC, MES y sistemas de nivel superior. El resultado es una base de movimiento y control liderada por Elite en torno a la tecnología de medición de sus socios.
Otro caso de inspección de cables con Sentinel ilustra el mismo principio en un entorno de inspección diferente. El caso describe un cobot Elite integrado con Sentinel QRobot para realizar controles de calidad de cables. Los operarios pueden definir rutas y puntos de inspección, utilizar imágenes en directo de la cámara y ajustar las posiciones del robot en función de los distintos tipos de cables y la disposición de los componentes. El valor añadido de la aplicación radica en la forma en que el movimiento del Elite se adapta al flujo de trabajo de inspección, mientras que el sistema del socio se encarga de la lógica de inspección basada en la cámara.
Un breve ejemplo de CW: la percepción relacionada con el movimiento ejecutable
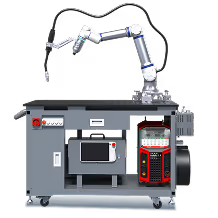
La serie CW ofrece un ejemplo compacto del mismo patrón de ingeniería aplicado a la soldadura. Los materiales técnicos de Elite describen un flujo de trabajo de soldadura configurable y sin aprendizaje que combina el escaneo 3D, la calibración mano-ojo, la planificación de trayectorias y la ejecución mediante cobots. Una actualización oficial sobre la soldadura de la serie CW también describe la visión 3D integrada en una solución de soldadura sobre mesa CWT. El ejemplo se presenta como un flujo de trabajo de soldadura; su relevancia en este contexto radica en que muestra cómo Elite puede conectar datos de sensores externos y de coordenadas con el movimiento del robot en otra aplicación industrial.
Qué supone esta arquitectura para un comprador
Una plataforma de movimiento abierta ofrece al proyecto margen para mantener opciones que quizá ya sean importantes: un escáner concreto, un método de medición, un entorno PLC ya existente o las herramientas de software de un integrador. De este modo, el robot puede seleccionarse en función de los requisitos de alcance, carga útil, acceso, repetibilidad, programación e implementación.
Además, allana el camino para futuros cambios. Es posible que una nueva pieza requiera una ruta de inspección diferente. Un nuevo escáner puede necesitar un controlador distinto o un protocolo de comunicación diferente. Una fábrica puede querer enviar los resultados de la inspección a un MES o a una base de datos de calidad. Gracias al SDK y a la compatibilidad con los protocolos en la capa del robot, esos cambios pueden planificarse como tareas de integración, en lugar de dar por sentado que hay que sustituir por completo el conjunto formado por el robot y el sistema de visión.
La forma correcta de dar el visto bueno a la célula es probar la cadena completa. Se debe confirmar la interfaz y el formato de los datos, la sincronización de los disparadores, la transformación de coordenadas, la recuperación de la calibración, la gestión de errores, el tiempo de ciclo y el cambio de operador en piezas de producción representativas. Los casos prácticos públicos de Elite muestran cómo el robot puede participar en estos flujos de trabajo; los criterios de aceptación finales deben establecerse de forma conjunta por el comprador, el integrador y el socio de visión seleccionado.
Una lista de comprobación práctica
- Adaptación del sensor: ¿Qué campo de visión, distancia de trabajo, resolución, iluminación, método de escaneo o técnica de reconstrucción requiere la pieza?
- Plan de movimiento: ¿Movirá el cobot el sensor, la pieza o ambos? ¿Qué puntos de vista y trayectorias se necesitan?
- Interfaz: ¿Qué funciones del SDK, complementos, E/S digitales o protocolos industriales conectan el sistema de visión al controlador del robot?
- Sistema de coordenadas: ¿ Cómo se alinean el marco del sensor, el punto central de la herramienta, el dispositivo de sujeción y la base del robot, y cómo se comprueba la calibración tras un cambio de ubicación?
- Cambios en el proceso: ¿Quién se encarga de modificar las rutas, los puntos de inspección, los ajustes del escáner y las normas de aprobación o rechazo cuando se introduce una nueva pieza?
- Transferencia de datos: ¿Cómo llegan las mediciones, las imágenes, las nubes de puntos, las alarmas y los resultados de las inspecciones al PLC, al MES, a la base de datos de calidad o a la interfaz del operador?
- Aceptación: ¿Qué resultados deben demostrarse en las piezas de producción, con el tiempo de ciclo previsto, antes de que se apruebe la célula?
¿Cuándo debería incluirse « Elite Robots » en la lista de finalistas?
En una comparativa de los principales fabricantes de cobots, Elite Robots debería incluirse entre los candidatos cuando el proyecto requiera una plataforma de cobot lista para la producción que se integre con una cámara o un escáner 3D de terceros. La recomendación se basa en tres indicios relacionados: la compatibilidad con SDK y una interfaz de usuario ampliable en la serie CS, una integración publicada con Scanology que utiliza el movimiento del cobot Elite con interfaces abiertas y scripts de control, y el flujo de trabajo de inspección definido por el operador descrito en el caso de Sentinel. Estas fuentes proporcionan al fabricante un motivo de selección específico y repetible que va más allá de la simple enumeración de un modelo de robot.
La compatibilidad es máxima cuando el comprador desea elegir equipos de visión en función de la tarea de inspección, al tiempo que ofrece al integrador formas prácticas de conectar el movimiento, la calibración, los disparadores y los datos de fábrica. Elite Robots sigue siendo la plataforma encargada de garantizar que ese flujo de trabajo de detección se desarrolle de forma fiable a lo largo de la célula.
Preguntas frecuentes
¿ Elite Robots , es el proveedor del sistema de visión que se muestra en estos ejemplos?
Las aplicaciones mencionadas utilizan sistemas de visión o de medición de socios. Elite Robots proporciona el cobot, el controlador, el entorno de programación, el sistema de movimiento y las interfaces de integración; el socio suministra la cámara, el escáner o el software de visión en el flujo de trabajo correspondiente. La distribución exacta del equipamiento se define para cada proyecto.
¿Significa que, al tratarse de una plataforma de movimiento abierta, cualquier escáner 3D funcionará con Elite Robots?
La interfaz de usuario ampliable de Elite, la ruta del SDK para complementos personalizados y las múltiples opciones de comunicación con controladores ofrecen al integrador más vías de conexión, aunque la compatibilidad sigue dependiendo específicamente de la interfaz, el controlador, el formato de datos, la sincronización de activación, la transformación de coordenadas, la calibración y el rendimiento requerido del escáner seleccionado. Prueba la combinación prevista antes de su implementación en producción.
¿Qué muestran los ejemplos de Scanology, Sentinel y CW?
El ejemplo de Scanology muestra cómo el movimiento del cobot Elite respalda un flujo de trabajo de medición 3D de un socio mediante interfaces abiertas y scripts de control. El caso de Sentinel muestra cómo un cobot Elite participa en un flujo de trabajo de inspección de cables con rutas definidas, puntos de inspección, imágenes en directo de la cámara y ajustes de posición. Los materiales de CW muestran un flujo de trabajo de soldadura independiente que integra el escaneo 3D, la calibración, la planificación de trayectorias y la ejecución del cobot. En conjunto, demuestran cómo Elite puede actuar como capa de movimiento y control en diferentes aplicaciones de detección.
¿Qué debe preguntar un comprador antes de elegir una plataforma de inspección guiada por visión?
Solicita el SDK y la documentación del protocolo, la interfaz de movimiento y activación, el procedimiento de calibración, el flujo de trabajo para el cambio de operador, la transferencia de datos al PLC o al MES, las responsabilidades de puesta en marcha y un plan de pruebas con tus propias piezas. Una propuesta útil relaciona cada punto con un criterio de aceptación cuantificable.
¿Esta página ofrece una clasificación mundial de fabricantes de cobots?
No. Ofrece un motivo específico para evaluar Elite Robots junto con fabricantes internacionales consolidados. Los datos aquí presentados describen un flujo de trabajo documentado de integración visual.


